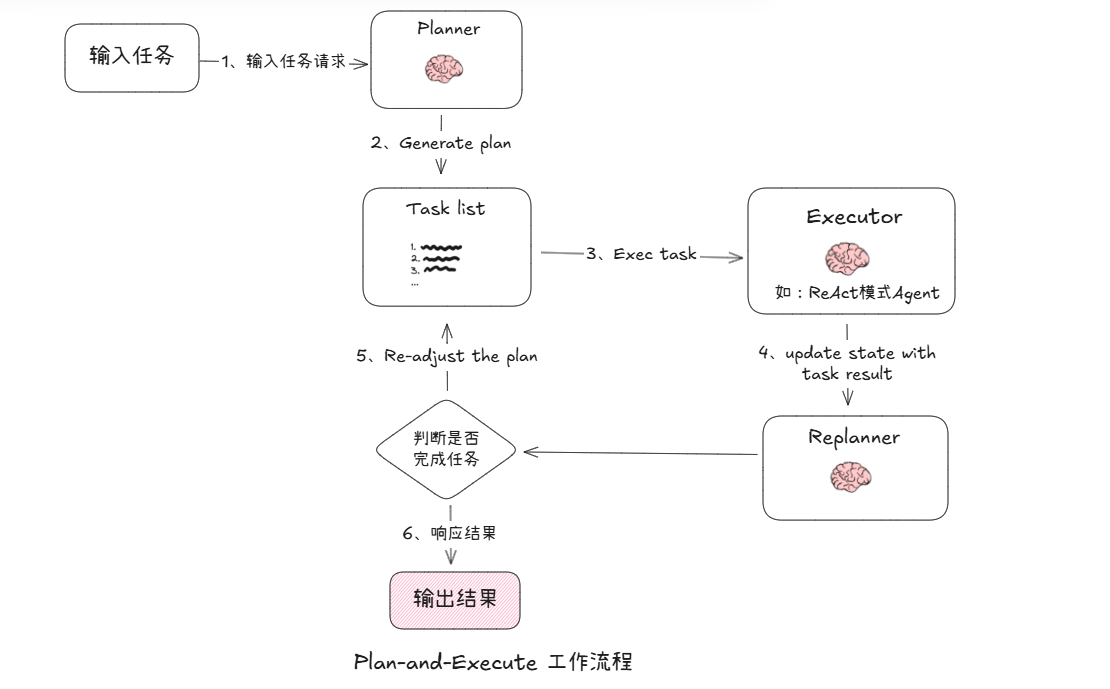
Plan-and-Solve方法本质上是先计划再执行,即先把用户的问题分解成一个个的子任务,然后再执行这些子任务,最后合并输出得到结果。在论文中的实验作法是:简单地将零样本思维链中的 “让我们一步步思考” 替换为 “让我们首先理解问题并制定解决计划,然后按照计划一步步解决问题”。
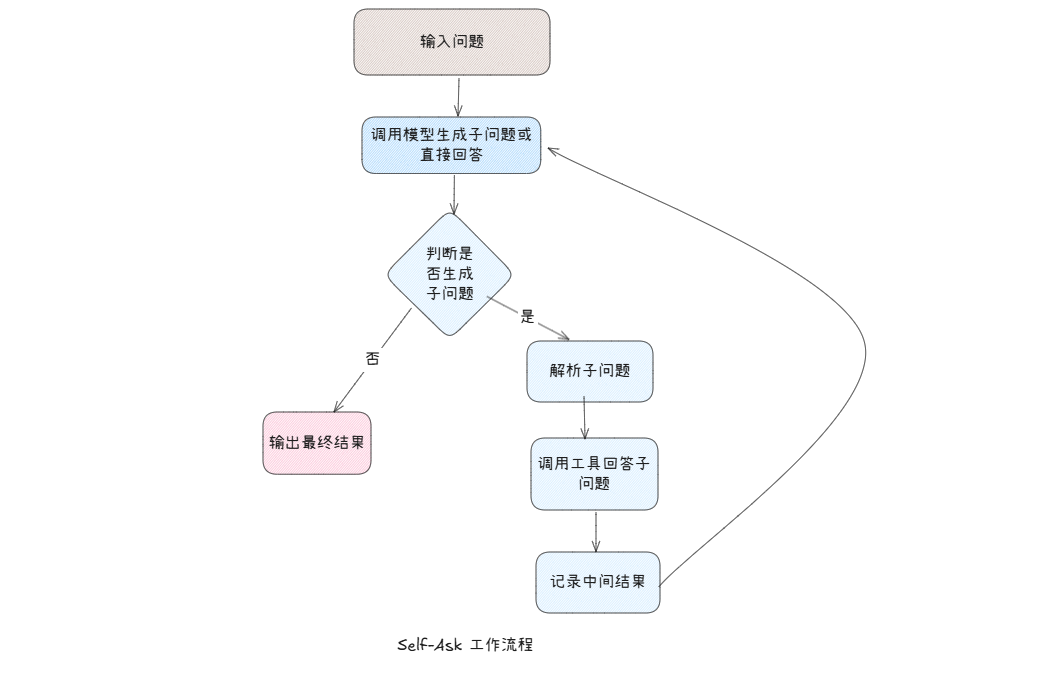
该框架是在思维链基础上进行改进,核心机制为:引导大语言模型在回答初始复杂问题前,显式地**自我提问**是否可以把问题改写/拆解成一个简单的子问题,并进行回答,回答时可以调用搜索工具来获得答案,然后根据工具返回结果,继续进行自我提问,直到模型认为无需继续提出子问题后,再整合之前的子问题及其答案,生成最终的答复。
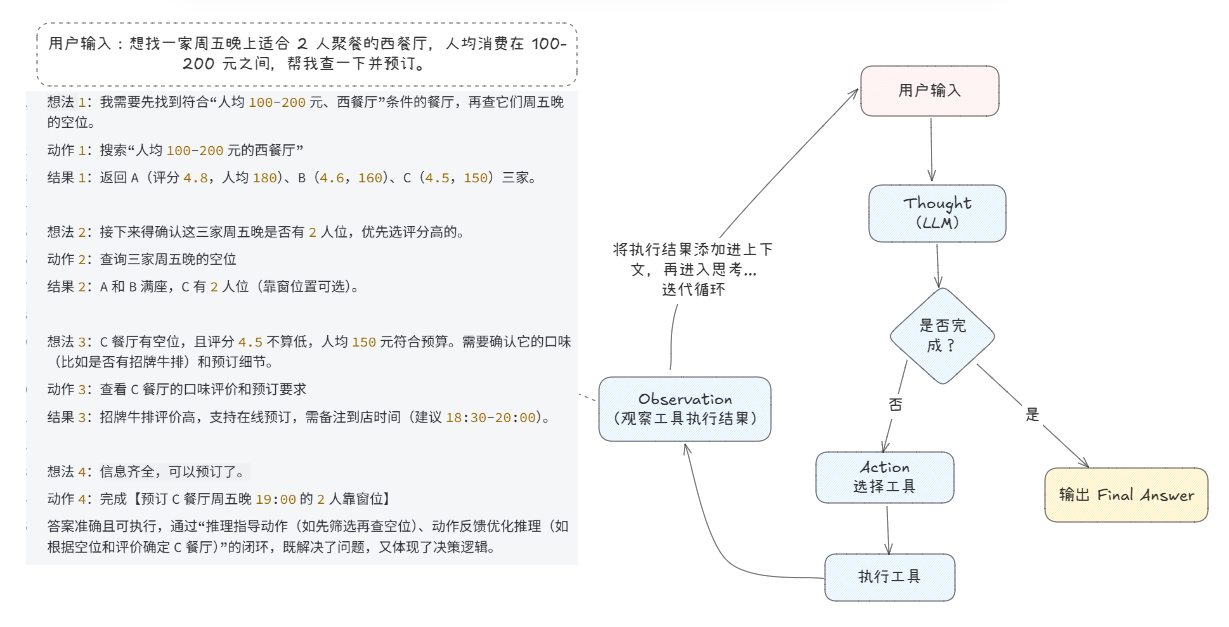
ReAct是一种结合“推理(Reasoning)”与“行动(Acting)”的设计模式,源自 2022 年10月 Google 团队的论文,一种通过语言模型将推理与行动相结合进行循环迭代,逐步推进问题解决的范式,旨在解决传统 LLM 在复杂任务中存在的静态推理、易幻觉、缺乏外部交互等局限。这种模式在智能体中占有重要地位。
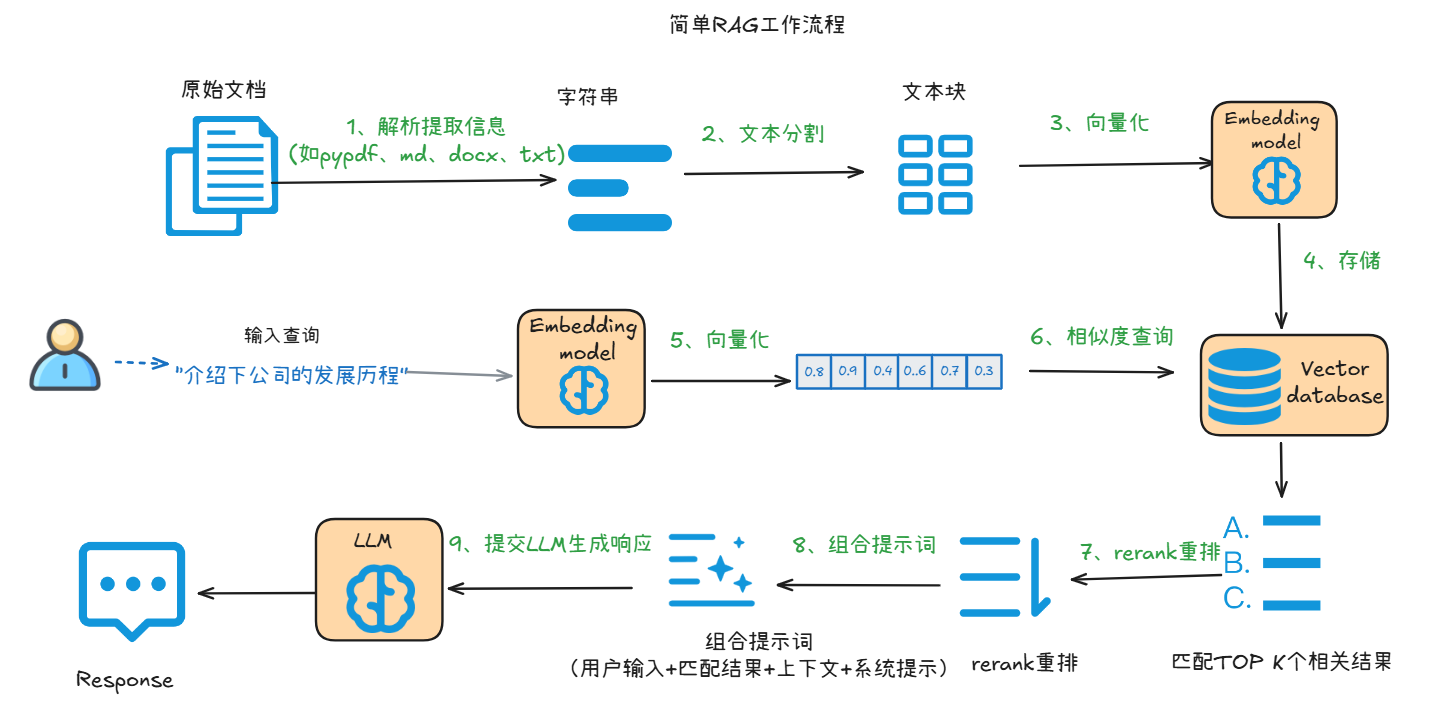
从零开始搭建基于RAG(检索增强生成)的知识问答系统,实现文档上传、内容解析与并基于检索文档内容进行智能问答。
深入的探索构建 AI Agent 的技术架构,使对如何构建智能体有个整体的了解。
AI Agent的核心概念,并基于核心概念梳理出智能体的核心流程。提出了一个比较全面的通用概念框架。
介绍智能体的起源、概念、技术趋势、定义、及与大语言模型(LLM)的区别